
超级导航:一种基于代理的通用导航框架,适用于任何环境中的任何任务
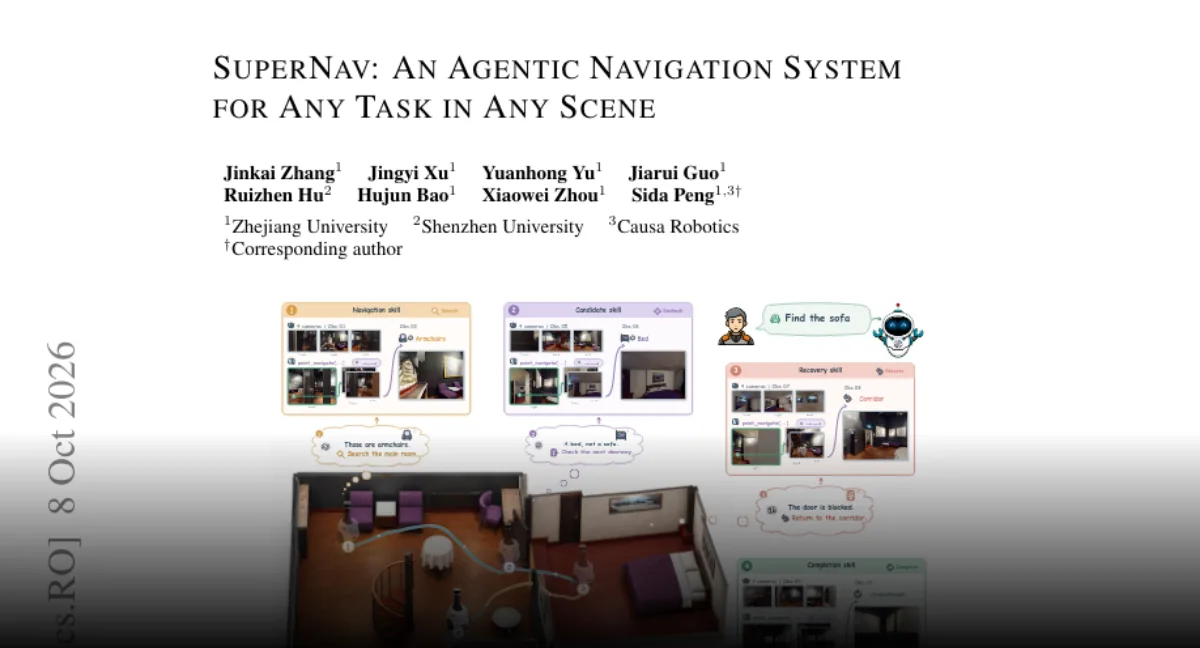
超级导航是一个使用预训练的 multimodal 模型,工具,任务跟踪和环境进行各种 robot 导航任务的代理导航框架.
主要内容
- 超级导航 (SuperNav) 是一个代理式的 robot 导航框架,用于各种任务如对象搜索,多目标访问和高级请求.
- 它使用预训练的 multimodal 模型,包括工具使用,任务进度跟踪和上下文管理,而不是特定于导航的 fine-tuning .
- 在单对象,多对象和需求驱动导航任务中,实验报告的成功率高于评估基线.
- 该系统在现实环境中部署在四足 robot 上,展示了实际的 multimodal 规划和任务状态跟踪.
超级导航使用 multimodal 模型进行 robot 的导航任务
标签描述: 字体的类型是什么? (Meta description) 超级导航 (SuperNav) 是一种使用预训练的 multimodal 模型,工具使用,任务跟踪和上下文管理进行 robot 导航任务的代理式导航系统.
标签: 一个字母,一个字符号. (TG) " 超级导航, multimodal 导航和 robot 导航
首选图片: 在线视频, 下载地址: http://www. 抽象的技术风格场景与发光导航路径和 robot 传感器节点,没有真实的人,没有公司标志,没有文字
超级导航是用于各种任务和场景的代理式导航系统,包括查找物体,访问多个目标以及满足高级要求.该系统很重要,因为 robot 导航通常需要不仅仅是最短路径:它必须决定检查什么,记住进展情况,并在请求模糊时使用工具.
背景:从固定航线到代理导航
导航任务可以从简单的对象搜索开始,然后扩展到多目标访问或开放式指令.SuperNav将这些情况作为一个系统而不是独立的解决方案.
开发: multimodal 模型与工具和背景
预训练的 multimodal 模型通过工具使用,任务进度跟踪和上下文管理来指导导导航.它不依赖特定于导航的 fine-tuning ,这使得架构更接近一般代理规划.
最新进展:试验和 robot 部署
实验报告了三种任务类型的成功率高于评估基线:单对象,多对象和需求驱动导航.该系统还在现实环境中部署在四足 robot 上.
在这个阶段,SuperNav被介绍为一种经过测试的代理导航方法,其价值集中在 multimodal 规划,任务状态跟踪和真实 robot 验证上.
Comments
No comments yet. Be the first to comment.