
梦想真实:通过反事实的后训练忠于行动的机器人世界模型
在AgiBot 2026中DreamTrue排名第一,具有多视图和真实操作的 robot 视频预测功能,并将交互缺陷从48.12%降低到6.25%.
主要内容
- DreamTrue是一个多视图,交叉体现的机器人世界模型,专注于行动忠实的视频预测而不是通用的视觉生成.
- 它在全球AgiBot World Challenge-2026模型轨道中排名第一,突出了强大的基准性能和参与系统之间的相对地位.
- 人类评估的交互缺陷从48.12%下降到6.25%, 表明与机器人行动一致的行为更合理的预测.
- 模型很重要, 因为它可以帮助机器人规划者,控制员和评估人员通过更可靠的模拟结果来比较候选行动.
- 未来的评估将集中在这些结果如何广泛转移到不同的机器人体,传感器设置和长视野交互场景上.
超级描述:DreamTrue在AgiBot World Challenge 2026世界模型轨道上排名第一,通过动作忠实的视频预测将交互缺陷从48.12%降至6.25%.
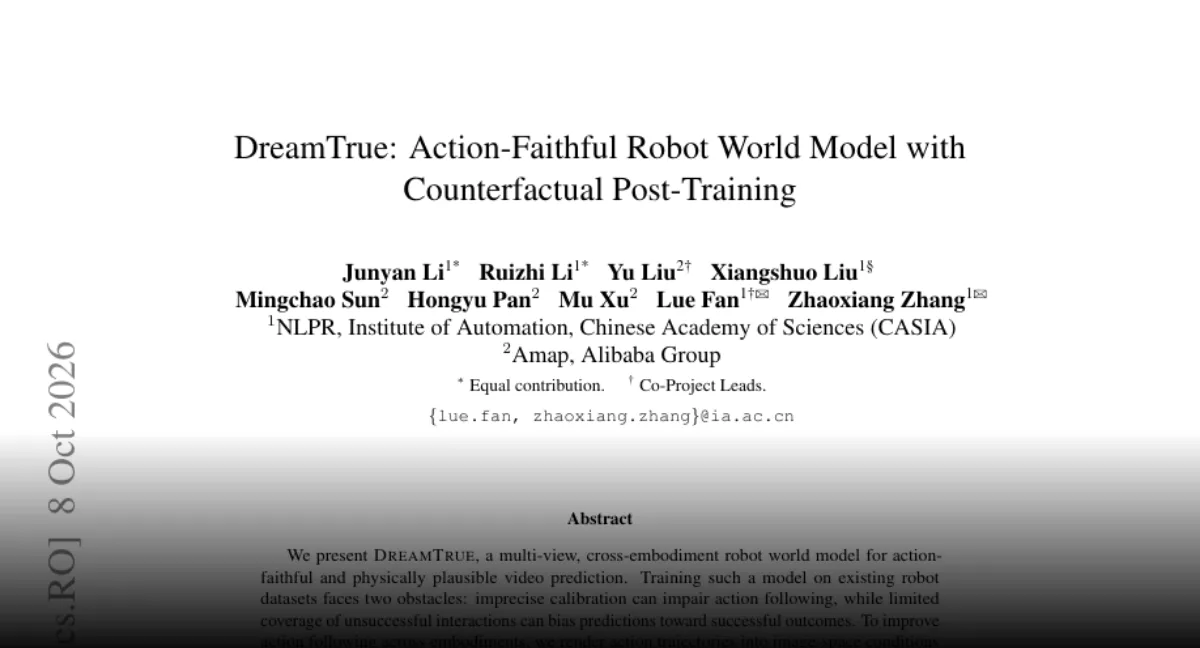
标签:DreamTrue, 890000890001,机器人世界模型,视频预测
主要图片:抽象的多视角机器人模拟与发光的视频和行动路径,没有人,标志或文本
背景:机器人视频预测转向行动
DreamTrue是一个机器人世界模型,旨在从行动中预测未来的视频,其最新结果将它置于 AgiBot 的世界模式轨道前面.该模型被描述为多视图和交叉体现,这意味着它是围绕几个视觉角度设计而成,并旨在处理不同的机器人的形式或硬件配置.对于读者来说,相关转变是从通用视频生成到对动作忠实,物理可行的视频预测:如果与机器人在指令做的事情以及环境的物理约束保持一致,那么未来的影片才有用.
这很重要,因为机器人学习系统通常需要在执行之前评估可能的动作.能够模拟这些后果的视频模型为规划者,控制员和评价人员提供了比较候选轨迹的共同依据.当交互缺陷保持高时,该模型可能会产生具有吸引力的但行为错误的推出.DreamTrue的报告结果直接针对故障模式.
开发:多视图和交叉嵌入式设计
提出的开发路径以两个技术限制为中心:多个摄像头视图和交叉体现概括.单一视图可以错过对象运动,接触状态或封闭的机器人组件. 多种视图输入给模型提供了更丰富的空间记录,这可以提高预测与实际机器人的行为之间的一致性.交叉 体现设计通过减少依赖特定机器人和传感器布局或动作空间来扩大模型的相关性.
在AgiBot评估中,该模型实现了最先进的动作跟踪.这个短语是指预测视频与执行或请求的操作相匹配的程度.报告的人类评估交互缺陷率从48.12%下降到6.25%.这种减少的规模是源代码中的最具体信号:它表明在应用DreamTrue设置后,与之前基线相比,人类评价者发现的交互相关问题要少得多.
最新进展:AgiBot成绩与竞争状况
最新的里程碑是DreamTrue在AgiBot World Challenge 2026的世界模型赛道中获得第一名.竞争年定了比赛,而赛道名称确定了具体类别:世界模型而不是其他机器人智能任务.结果将基准性能与排名结合起来,为读者提供两个互补信号.基准号码48.12%到6.25%描述了缺陷减少.竞赛位置描述了参与系统之间的相对地位.
这些事实使得DreamTrue成为行动感知机器人视频预测的当前领导者. 结果不仅是更高的视觉准确度分数; 它减少了人类判断的交互缺陷,这与机器人在使用模型来测试或比较可能的动作时关心的事情更加接近.
目前阶段
现在,DreamTrue处于经过验证的竞争阶段:它在AgiBot之后报告了最先进的动作,人类评估交互缺陷率大幅下降,并在AgiBot World Challenge 2026s世界模型轨道上获得第一名. 下一个问题是这些结果在挑战设置之外有多广泛地转移,特别是在不同的机器人体,传感器配置和长视野交互场景中.
Comments
No comments yet. Be the first to comment.