
D-JEPA:与决策协调的潜伏世界模型
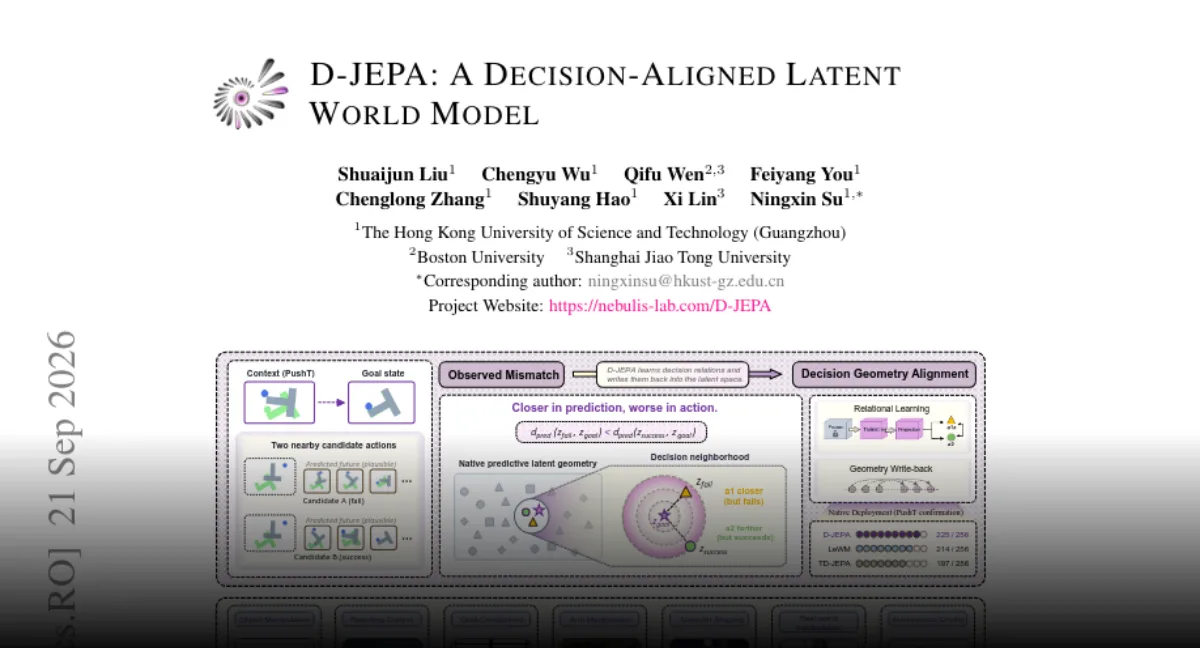
D-JEPA将潜在的未来与决策价值保持一致, 改善控制,机器人技术,操纵和 autonomous driving 方面的行动选择.
主要内容
- D-JEPA引入了一个与决策结合的潜在世界模型,通过关注哪些未来国家关系对成功执行至关重要来改进行动选择.
- 它解决了一个关键的规划失败, 预测未来可能看起来更接近目标但仍然意味着更糟糕的行动选择.
- D-JEPA不仅依赖隐性距离,而是将压缩的未来表示与决策值对齐并从实际结果中学习关系校正.
- 它结合了跨互补的预测几何学的证据,并支持在JEPA兼容框架内的本地隐藏距离规划.
- D-JEPA在控制,机器人操纵,物理机器人和自动驾驶方面取得了可衡量的进展.
标签描述: 字体的类型是什么? (Meta description) D-JEPA使用决策调整的潜在世界模型来改善控制,机器人操纵和自动驾驶中的行动选择.
标签: 一个字母,一个字符号. (TG) " D-JEPA,潜伏世界模型 机器人技术 自动驾驶
首选图片: 在线视频, 下载地址: http://www. 抽象的技术风格视觉隐藏未来轨迹与决策路径一致,没有真实的人,没有公司标志,没有文字.
D-JEPA引入了一个与决策结合的潜在世界模型,该模型针对实际规划失败:预测未来可能更接近目标,但仍然建议采取更糟糕的行动.这很重要,因为控制,机器人操纵,物理机器人和自动驾驶中的行动选择取决于候选未来如何进行比较.
背景:从目标距离到执行价值
D-JEPA旨在识别候选期货之间的关系是成功执行的重要因素. 在潜伏世界模型中,未来状态以压缩形式表示;D-JEAP将这种表现与决策价值结合起来,而不是单独把隐藏距离作为一个良好的动作的证明.
发展:纠正,几何学和规划. 编辑器的设计
基于预先训练的预测模型,D-JEPA从执行结果中学习受限关系校正.它结合了跨互补预测几何学的证据,并实现了与JEPA兼容的未来表示中的对齐决策结构,用于本地潜伏距离规划.
最新证据:跨任务测量的收益
在控制,机器人操纵,物理机器人和自动驾驶方面,D-JEPA提高了行动选择.它在PushT确认评估中报告了87.89%次成功,RoboTwin的平均收益为15.04个百分点,而身体机器人的任务则获得17个积分.
目前阶段:公共资源和比较
目前可以通过代码,检查点和决策监督数据访问该版本.一个讲述的交互式解释器和记录的比较可在https://nebulis-lab.com/D-JEPA上探索.
Comments
No comments yet. Be the first to comment.